Jotta robottikäsivarsi voi liikkua joustavasti ja tarttua esineisiin tarkasti, avainasemassa on sen jokaisen nivelen tarkka ohjaus. Juuri tässä servomoottorit näyttelevät rooliaan. Robottikäden ydinosana servomoottori muuntaa sähköiset signaalit tarkaksi kulmaliikkeeksi, jolloin saavutetaan robottikäsivarren paikannus ja ohjaus.
Sen ymmärtäminen, miten servomoottorit ohjaavat robottikäsivarsia, on ratkaiseva askel robottien suunnittelun ja valmistuksen maailmassa.
Mikä on robottikäsivarren servomoottorin ohjauksen perusperiaate?
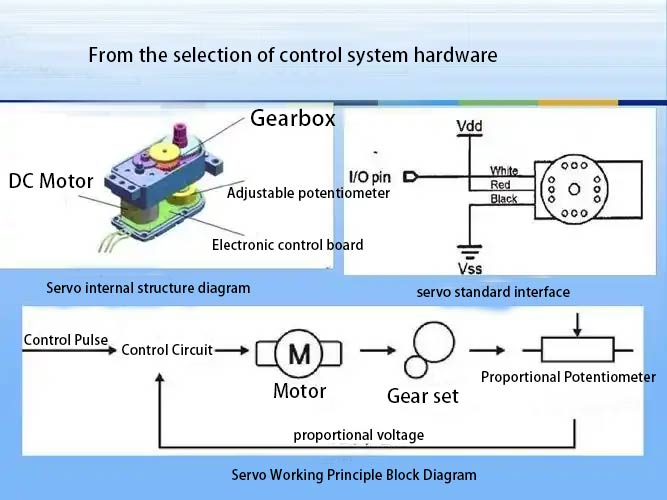
Servomoottori sisältää pienen tasavirtamoottorin, hammaspyörästön ja asennon takaisinkytkentäpotentiometrin. Kun lähetät ohjaussignaalin, ohjauspiiri vertaa tätä signaalia potentiometrin takaisin syöttämään virtakulmaan.
Jos on ristiriitaa, moottori käynnistyy ja käyttää vaihdelaatikkoa hidastaakseen ja lisätäkseen vääntömomenttia, jolloin ulostuloakseli pyörii, kunnes se saavuttaa määrätyn asennon ja pysähtyy. Tämä suljetun silmukan ohjausjärjestelmä varmistaa kulman säädön tarkkuuden.
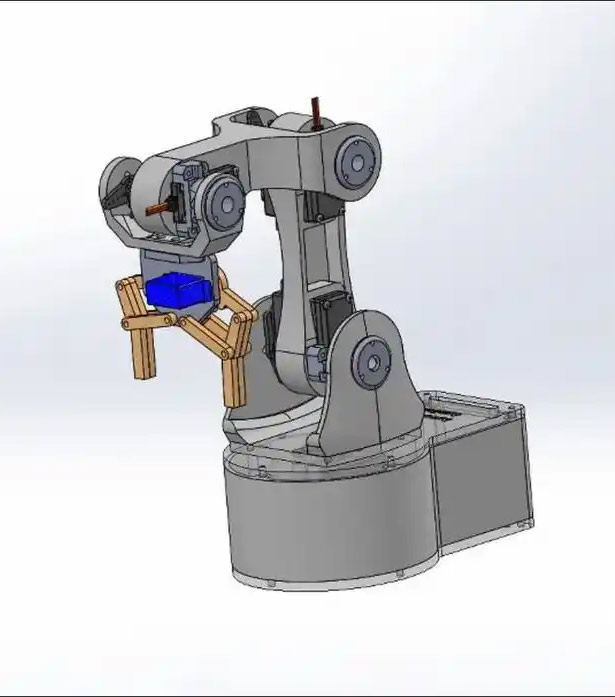
Robottikäsivarsia vartenjokainen nivel on varustettu servollaKoordinoimalla useiden servomoottoreiden pyörimiskulmia robottikäsivarren päätykappale voi seurata ennalta määrättyä rataa avaruudessa.
Esimerkiksi jotta kolmen vapausasteen robottikäsivarsi saisi nostamaan pöydälle asetetun kupin, olkapään, kyynärpään ja ranteen nivelten servomoottoreiden on työskenneltävä yhdessä laskeakseen ja suorittaakseen sarjan jatkuvia kulmamuutoksia.
Miksi servomoottorit sopivat robottikäsivarren ohjaukseen?
Servomoottoreilla on merkittävä etu: korkea integrointiteho. Ne sisältävät moottorin, alennusvaihteen ja ohjauspiirit kompaktissa kotelossa, mikä tarjoaa kehittäjille "plug and play" -ratkaisun.
Robottikäsivarsien valmistajatei tarvitse ostaa moottoreita ja ohjaimia erikseen, eivätkä niiden tarvitse suorittaa monimutkaista PID-parametrien viritystä. Tämä alentaa merkittävästi robottikäsivarsien markkinoille tulon kynnystä ja lyhentää kehityssykliä.
Servomoottorin tuottama pysäytysmomentti on robottikäsivarren kannalta ratkaisevan tärkeä. Kun robottikäsivarsi saavuttaa kohdeasennon, vaikka ulkoiset voimat häiritsisivät sitä, servomoottori jatkaa tehonsyöttöä kulman ylläpitämiseksi ja siten tietynasteisen "pitovoiman" aikaansaamiseksi.
Juuri tämä ominaisuus mahdollistaa robottikäsivarren pitää esineet vakaana tai estää helposti poikkeamasta ennalta asetetusta asennosta pienen törmäyksen sattuessa.
Kuinka valita oikea servomalli robottikäsivarrelle
Servomoottoria valittaessa vääntömomentti ja nopeus ovat kaksi tärkeintä parametria. Vääntömomentti määrittää servomoottorin "voiman", jonka avulla se pystyy voittamaan robottikäsivarren lenkkien painon ja kuorman tuottaman vääntömomentin. Yksinkertainen arviointimenetelmä on, että nivelen tarvitseman vääntömomentin tulisi olla vähintään 1,5 kertaa lenkkien ja kuorman tuottama vääntömomentti.
Nopeus vaikuttaa robottikäsivarren liikkeiden sujuvuuteen; mitä pienempi arvo, kuten 0,1 sekuntia/60°, sitä nopeampi liike.
Koulutus- tai pöytätietokoneisiin tarkoitettuihin robottikäsivarsiprojekteihin, yhteinenDS-R003B-servomoottorimalli on usein hyvä lähtökohta ja sillä on erinomainen kustannustehokkuus.
Mikä on servomoottorin ohjaussignaalin tarkka muoto?
Servomoottorit käyttävät laajalti PWM-signaaleja (pulssinleveysmodulaatio) ohjaukseen. Ohjauspulssia ei määräydy jännitetason, vaan sen keston mukaan. Tavallinen ohjauspulssin jakso on tyypillisesti 20 millisekuntia.
Tänä aikana korkean tason signaalin kesto vaihtelee 0,5 ja 2,5 millisekunnin välillä. Tämä pulssinleveys vastaa suoraan lähtöakselin kulmasiirtymää 0°:sta 180°:een.
Tarkemmin sanottuna 0,5 ms:n pulssinleveys vastaa yleensä 0°:n asentoa, 1,5 ms 90°:n neutraaliasentoa ja 2,5 ms 180°:n asentoa. Sinun on käytettävä mikrokontrollerin I/O-portteja tämän tietyn leveyden omaavan pulssiaaltomuodon luomiseen.
Kuinka ohjelmoida robottikäsivarren koordinoitu liike?
Ohjelmoinnin käytön kannalta monivapausasteisen robottikäsivarren ohjaamisessa tärkeintä on kinemaattiset laskelmat. Sinun on luotava kuvaussuhde "nivelavaruudesta" "karteesiseen avaruuteen".
Käyttämällä esimerkkinä robottikäsivarren päätyefektorin lineaarista liikettä, sinun on laskettava tämä suora reitti vastakkaiseen suuntaan ja muunnettava se kulmien sarjaksi, joka muuttuu ajan myötä kullekin nivelservolle.
Varsinaisessa ohjelmoinnissa sinä ensinsuunnittele robottikäsivarren pääteefektorin haluttu liikerataSitten lasketaan käänteisen kinematiikan avulla tavoitekulma, jossa kunkin servon tulisi pyöriä reaaliajassa.
Ohjauskortti lähettää sitten vastaavat PWM-signaalit kullekin servolle peräkkäin varmistaen, että ne saapuvat määrättyihin paikkoihin samanaikaisesti tai peräkkäin. Tämä saavuttaa sujuvat ja koordinoidut yhdistelmäliikkeet.
Yleisiä ongelmia servovahvisteisen robottikäsivarren rakentamisessa
Aloittelijoille yleisin ongelma on, että robottikäsivarren nivelet voivat täristä tai eivät saavuta tarkasti asentoaan. Tämä johtuu yleensä riittämättömästä virransyötöstä. Kun useita servoja toimii samanaikaisesti, virrankulutus on erittäin korkea, eikä tietokoneen USB-portti tai yksinkertainen akku pysty vastaamaan tähän, mikä johtaa jyrkkään jännitehäviöön.
Ratkaisu on käyttää erillistä, säädeltyä virtalähdettä, jolla on riittävä teho, ja lisätä suurikapasiteettinen kondensaattori rinnan jokaisen servon virtajohtoon virrankulutuksen puskuroimiseksi.
Riittämätön mekaaninen jäykkyys, joka johtaa liian tiukkaan kokoonpanoon, on toinen yleinen ongelma. Rakenteellinen heiluminen haihduttaa servon vääntömomenttia, kun taas liian tiukka kokoonpano lisää kitkavastusta. Molemmat tilanteet voivat johtaa servon epätarkkaan asemointiin ja jopa ylikuumenemiseen.
Varmista, että robottikäsivarren osat on koneistettu tarkasti, kiinnitetty tukevasti ja ettäservokäyttölevyt on asennettu oikein ilman luistamistaSopivien liikeviiveiden lisääminen koodiin voi myös estää servon värähtelyn ylityksen vuoksi.
Julkaisuaika: 31.10.2025